تقدير السرعة باستخدام مقياس التسارع والجيروسكوب MPU6050
طريقتان لتقدير السرعة من حساس حركة منخفض التكلفة، مختبرتان مقابل مسافة وزمن مقاسين، مع تفسير لكون إحداهما أدق بسبعة أضعاف.
15 تجربة لكل طريقة مقابل سرعة مرجعية من مسافة مقاسة وزمن بساعة إيقاف.
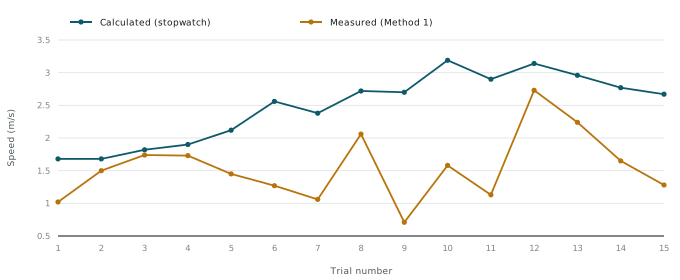
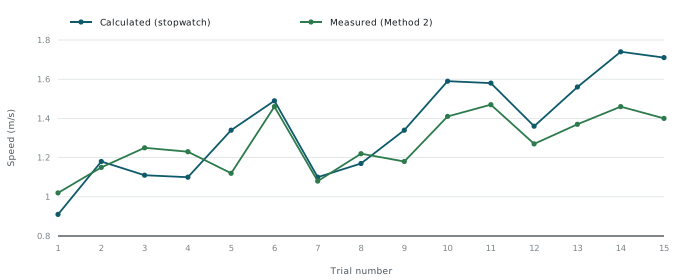
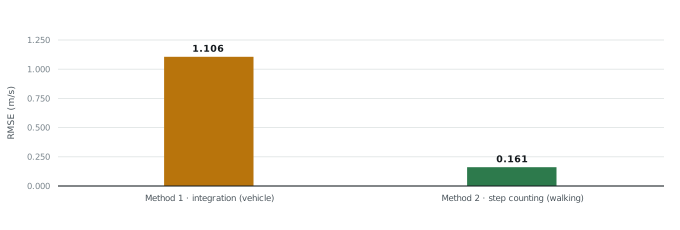
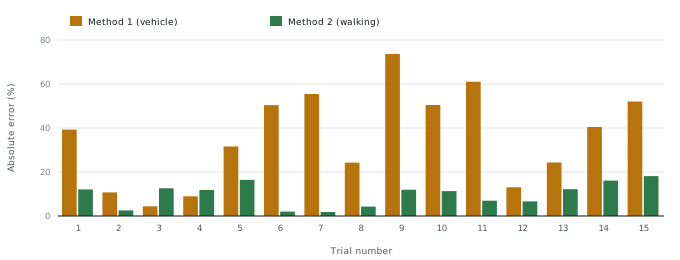
عدّ الخطوات: 0.161 م/ث (متوسط خطأ 9.8%). تكامل التسارع: 1.106 م/ث (متوسط خطأ 36.0%).
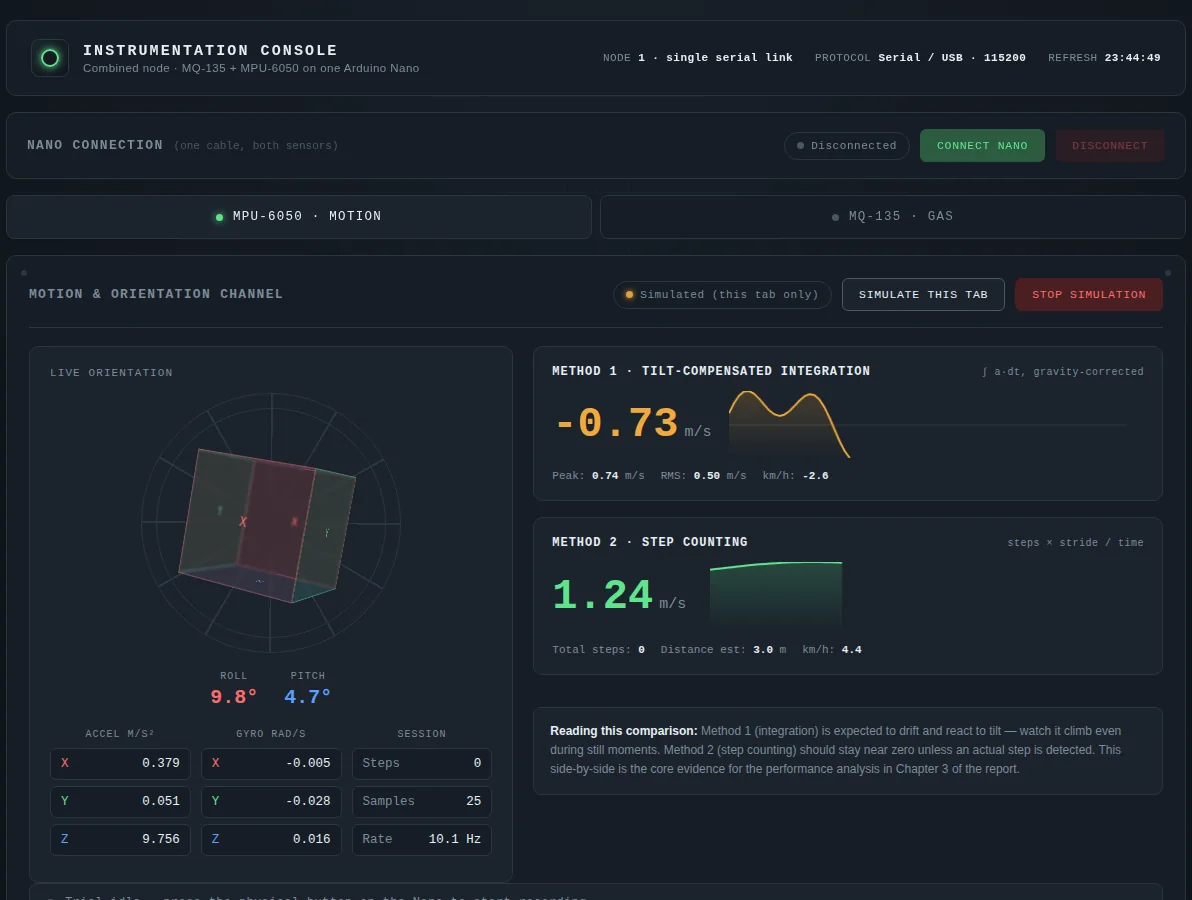
وُلِّدت لوحة المتابعة بمساعدة الذكاء الاصطناعي كما سمح المقرر، والطلب المستخدم مذكور في التقرير.
السؤال
هل يستطيع مقياس تسارع وجيروسكوب منخفضا التكلفة قياس السرعة بدقة مفيدة، وأي طريقة ينبغي استخدامها؟ تكامل التسارع هو النهج البديهي، وعدّ الخطوات بديل أبسط للمشي.
الإعداد ومعالجة الإشارة
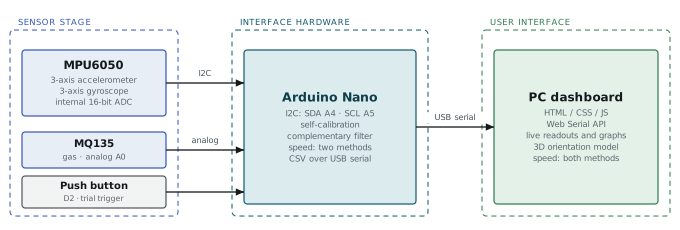
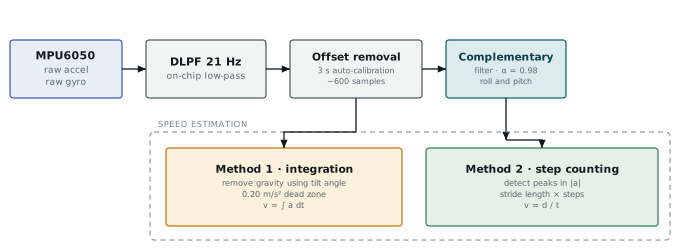
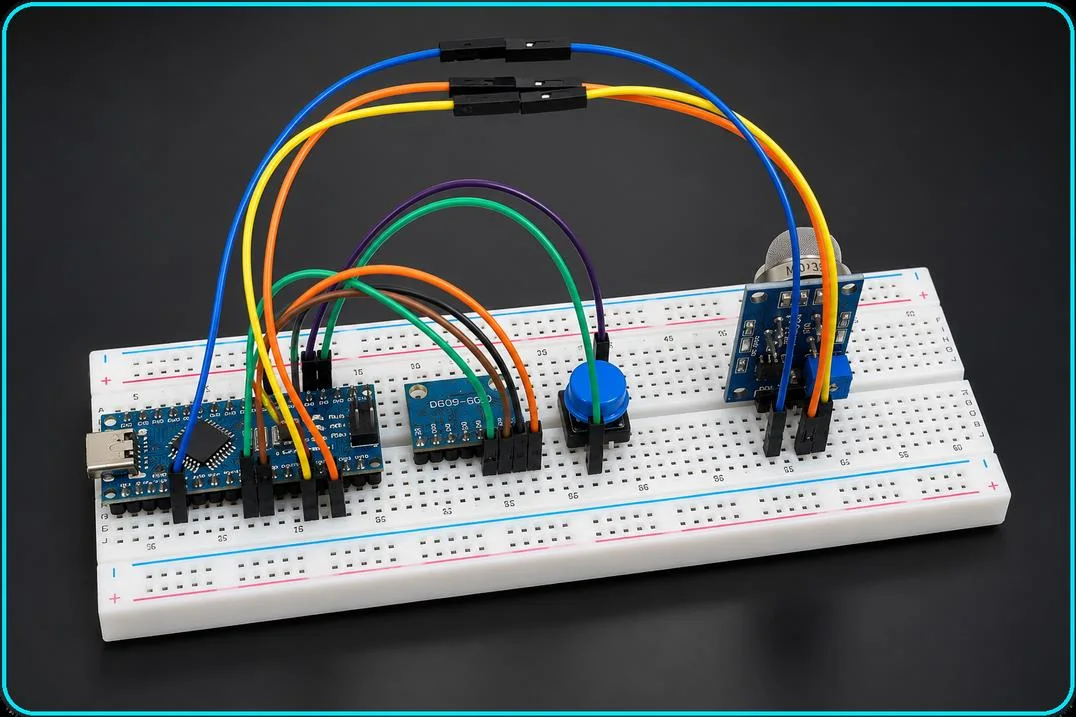
يتصل MPU6050 عبر I2C بمتحكم Arduino Nano الذي يرسل البيانات إلى لوحة ويب عبر Web Serial. ضُبط المرشح الداخلي للحساس على 21 هرتز، ويقدّر مرشح تكميلي (α = 0.98) زاويتي الميل لإزالة الجاذبية من محاور التسارع، وتكبت منطقة ميتة بمقدار 0.20 م/ث² الضجيج المتبقي. وعند كل تشغيل يأخذ النظام متوسط نحو 600 عينة خلال 3 ثوانٍ لمعايرة المحاور الستة ذاتيًا.
التجارب
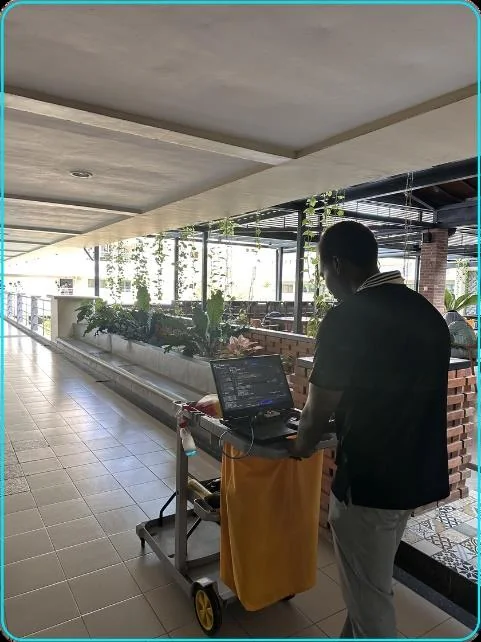
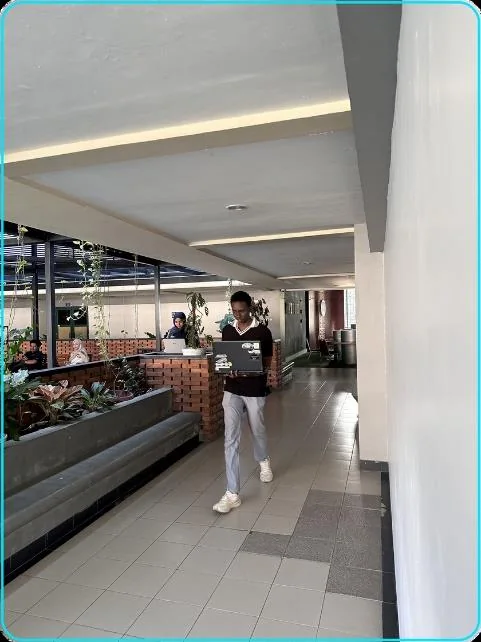
اختُبرت الطريقة 1 (التكامل) بتثبيت الحساس على عربة تنظيف في الحرم الجامعي لمسافات من 5 إلى 20 مترًا. واختُبرت الطريقة 2 (عدد الخطوات × طول الخطوة ÷ الزمن) بالمشي في ممر للمسافات نفسها.
النتائج
كان عدّ الخطوات أدق بنحو سبعة أضعاف. فالتكامل يحوّل أي انحياز صغير متبقٍ إلى خطأ في السرعة يكبر مع الزمن، ويزيده اهتزاز المركبة وميلها. أما عدّ الخطوات المنفصلة فلا يراكم خطأ مع الزمن، وحدّه هو مدى ثبات طول الخطوة.
الحدود والخطوات التالية
ما ثبت
- فرق واضح ومفسَّر فيزيائيًا بين الطريقتين
- التكامل وحده غير موثوق لسرعة المركبات
الحدود والخطوات التالية
- طول خطوة ثابت؛ توقيت مرجعي بساعة يدوية
- التالي: دمج الحساسات، مقياس مغناطيسي للاتجاه، طول خطوة حسب الإيقاع
المصادر
- PDF تقرير المشروع · 12 صفحاتAAQ-P03_MPU6050-Speed-Estimation_Project-Report.pdf فتح الملف